一体化机器人关节电机控制器软件外包 策略、流程与实践指南
引言
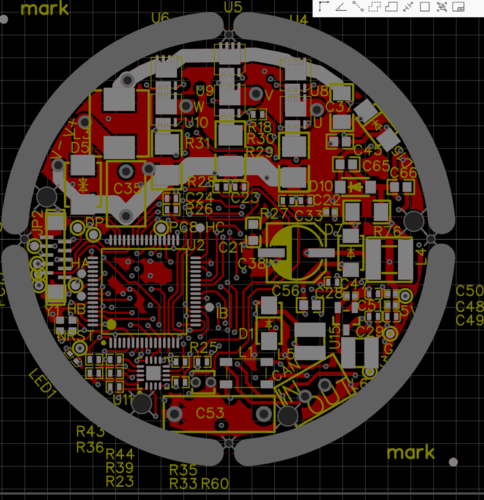
随着机器人技术向轻量化、紧凑化方向发展,一体化关节电机(将电机、减速器、编码器、驱动器集成于一体的模块)已成为协作机器人、四足机器人、外骨骼等领域的核心部件。而一体化关节电机控制器软件,直接决定了关节的精度、响应速度、平稳性与可靠性。面对日益复杂的控制算法(如磁场定向控制、振动抑制、力矩补偿)和实时通信需求,许多企业选择将控制器软件外包,以加速产品上市、降低研发成本。本文将深入探讨一体化机器人关节电机控制器软件外包的关键考量、实施流程与风险管控。
一、为什么选择软件外包?
1.1 技术门槛高,自研周期长
一体化关节电机控制器软件涉及:
- 底层驱动:MCU/DSP的PWM、ADC、编码器接口配置;
- 控制算法:电流环、速度环、位置环三环控制,以及参数自整定、鲁棒控制等;
- 通信协议:EtherCAT、CANopen、Modbus等实时总线;
- 安全功能:过流、过压、过热保护,以及功能安全(如ISO 13849)。
组建一支涵盖嵌入式、控制理论、通信协议的完整团队,通常需要6~12个月。外包可立即获得成熟经验。
1.2 成本与灵活性
- 人力成本:自研高级嵌入式工程师年薪约30~60万元,外包可按项目付费,避免长期人力负担;
- 试错成本:外包团队已踩过常见坑(如电流采样噪声、死区补偿、编码器延时),能快速迭代;
- 聚焦核心:企业可将资源集中于机械设计、应用层算法或系统集成。
1.3 快速响应市场
机器人行业竞争激烈,产品窗口期短。外包可实现并行开发,将软件开发周期从12个月压缩至3~6个月。
二、外包内容与边界定义
在寻找外包伙伴前,必须明确外包范围。典型的一体化关节电机控制器软件外包包括:
| 模块 | 具体内容 | 建议 |
|------|----------|------|
| 底层驱动 | MCU初始化、PWM、ADC、编码器,通信外设 | 可外包 |
| 控制算法 | FOC、三环控制、前馈补偿、振动抑制 | 可外包,需提供电机参数 |
| 通信协议 | EtherCAT从站、CANopen、自定义串口协议 | 可外包,需符合主站要求 |
| 安全逻辑 | 过流过压保护、看门狗、错误处理 | 可外包,但安全责任需明确 |
| 应用层接口 | 与上层控制器(如ROS)的API | 建议自研或联合开发 |
| 上位机调试工具 | 参数配置、波形监控 | 可外包 |
关键原则:企业必须掌握参数定义权和测试标准。外包合同附着明确的需求规格书,包括动态响应指标(如阶跃响应上升时间<1ms)、稳态误差、通信抖动等。
三、外包供应商选择
3.1 供应商类型
- 专业嵌入式方案商:如常见的MCU原厂生态伙伴,熟悉TI C2000、STM32等平台;
- 机器人关节专项团队:拥有协作机器人、四足机器人关节开发经验;
- 高校/研究机构:适合算法预研,但工程化能力可能不足。
3.2 评估维度
- 技术能力:是否有FOC、EtherCAT、功能安全量产案例;
- 流程规范:是否遵循ASPICE或CMMI,能否提供单元测试、代码审查记录;
- 工具链:是否使用MATLAB/Simulink模型开发、自动代码生成;
- IP与保密:能否签署NDA,代码所有权是否清晰;
- 售后支持:是否提供现场调试、长期维护。
建议实地考察供应商,并让其演示过往项目demo。
四、外包实施流程
4.1 需求定义阶段
- 编写《软件需求规格书》:包含功能需求(控制模式、通信接口)和非功能需求(实时性、内存占用、安全等级);
- 明确硬件平台:指定MCU型号、驱动芯片、编码器类型;
- 定义验收标准:如电流环带宽≥2kHz,位置环带宽≥200Hz。
4.2 合同签订阶段
- 里程碑付款:按需求评审、原型交付、测试通过、量产移交分阶段付款;
- 知识产权:约定源代码、设计文档、测试用例归甲方所有;
- 保密与竞业:禁止供应商将项目成果复用于竞争对手。
4.3 开发与沟通
- 采用敏捷开发,每2周交付可运行版本;
- 建立联合调试环境:供应商提供硬件在环测试报告;
- 甲方参与代码审查和关键算法评审。
4.4 测试与验收
- 单元测试:覆盖率≥80%;
- 集成测试:在真实关节电机上验证;
- 现场测试:模拟实际工况(负载突变、温度变化)。
4.5 移交与维护
- 供应商提供完整的代码库、编译环境、烧录工具;
- 培训甲方工程师,确保能独立修改参数和排查故障;
- 约定质保期(通常1年)和后续付费维护条款。
五、风险与应对
| 风险 | 应对措施 |
|------|----------|
| 需求变更频繁 | 采用固定总价+变更单模式,控制范围蔓延 |
| 代码质量差 | 要求静态代码分析报告,限定MISRA C标准 |
| 实时性不达标 | 在合同中写明性能指标,并设置罚则 |
| 供应商锁定的 | 要求交付详细设计文档,确保可迁移 |
| 安全功能失效 | 独立第三方进行功能安全评估 |
六、自研与外包的平衡
对于核心算法、应用层交互,建议企业保持自研能力;对于底层驱动和通用协议栈,可完全外包。混合模式往往最优:内部团队负责系统架构和需求定义,外包团队负责实现和测试。
七、案例简述
某协作机器人公司,将关节电机FOC控制和EtherCAT从站软件外包给专业团队。通过6个月合作,实现了0.01°位置精度、1kHz电流环带宽,且成本比自研降低40%。关键成功因素:明确的验收指标、每周联合调试、供应商提供UL认证支持。
##
一体化机器人关节电机控制器软件外包,是快速推出产品的有效途径,但绝非“甩手掌柜”。企业需深度参与需求定义、测试验收和知识产权管理。选择有机器人行业经验的供应商,并建立透明、敏捷的协作流程,才能真正实现降本增效,构筑产品竞争力。
如若转载,请注明出处:http://www.385mu.com/product/53.html
更新时间:2026-10-18 06:15:10